
La locomotion quadrupède est l'une des formes de déplacement les plus stables qui existent dans la nature. Les ingénieurs en robotique s'en inspirent depuis des décennies pour concevoir des machines capables de traverser des environnements que les roues ou les chenilles ne peuvent tout simplement pas négocier. Comprendre ce que peut réellement faire un robot chien quadrupède sur terrain extérieur accidenté demande de dépasser quelques idées reçues tenaces.
C'est quoi un chien robot, concrètement ?
Un chien robot est un système mécanique à quatre membres articulés, conçu pour reproduire la démarche des quadrupèdes biologiques. Il ne s'agit pas d'un jouet télécommandé. Ces machines embarquent des capteurs inertiels, des caméras de profondeur, parfois du LiDAR, et des unités de calcul capables d'ajuster en temps réel la posture de chaque patte.
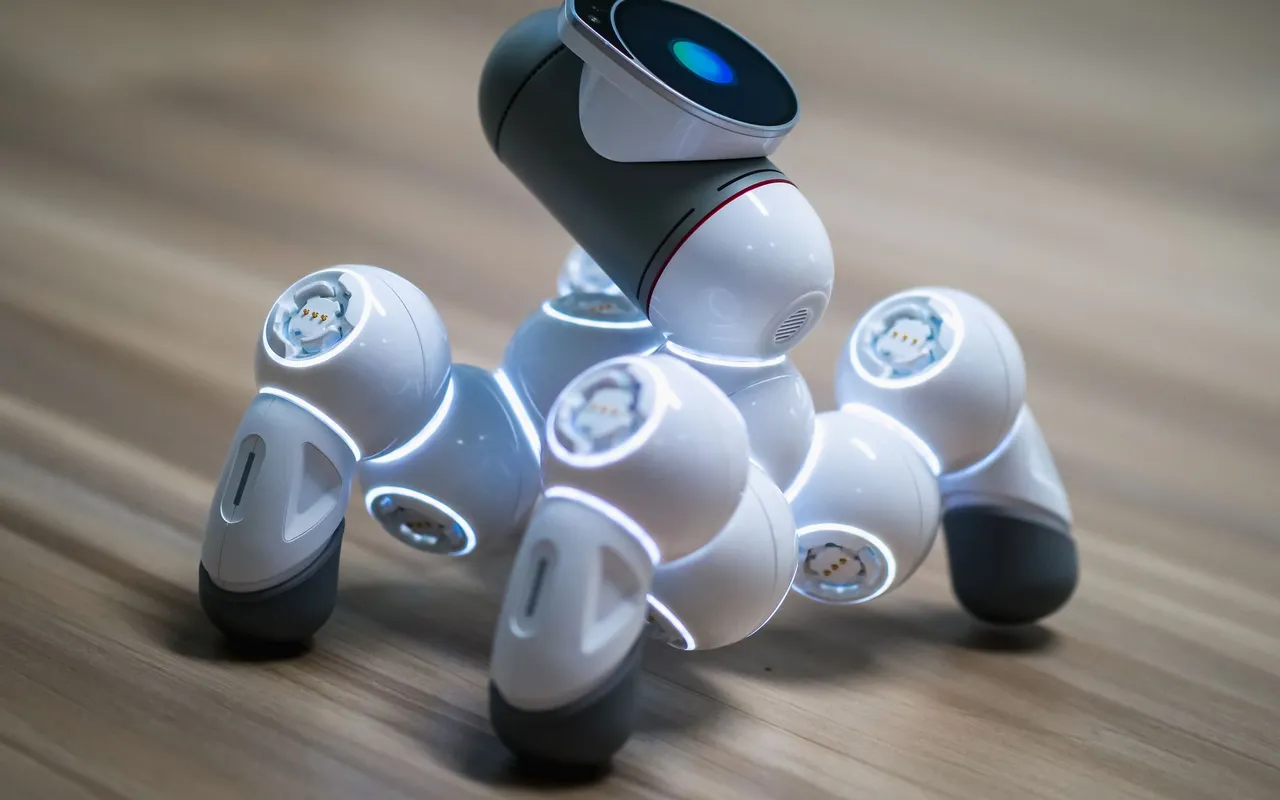
La distinction avec un robot à roues est fondamentale : chaque pied peut se poser indépendamment sur une surface irrégulière, ce qui permet de franchir des obstacles, des marches ou des gravats. Un robot quadrupède adapte son centre de gravité à chaque pas, exactement comme un chien ou un cheval le fait sur un sentier de montagne. C'est cette capacité d'adaptation qui rend ces plateformes pertinentes pour les terrains difficiles.
Quelles surfaces un robot quadrupède peut-il vraiment traverser ?
Les constructeurs testent leurs machines sur des terrains variés : boue compacte, gravier, herbe haute, escaliers industriels, décombres post-sinistre. Un robot quadrupède de génération récente peut généralement franchir des dénivellations de l'ordre de 20 à 40 cm et maintenir sa trajectoire sur des pentes inférieures à 30 degrés selon les modèles.
Les limites existent néanmoins. Une surface très déformable, comme du sable meuble profond ou de la neige fraîche épaisse, peut faire patiner les pattes et déséquilibrer la machine. Les terrains qui combinent humidité, pente et obstacles imprévisibles représentent encore un défi pour les algorithmes de contrôle. La conception mécanique des articulations joue ici un rôle aussi important que le logiciel : des actionneurs hydrauliques offrent plus de force brute, tandis que les actionneurs électriques permettent une meilleure précision de contrôle.
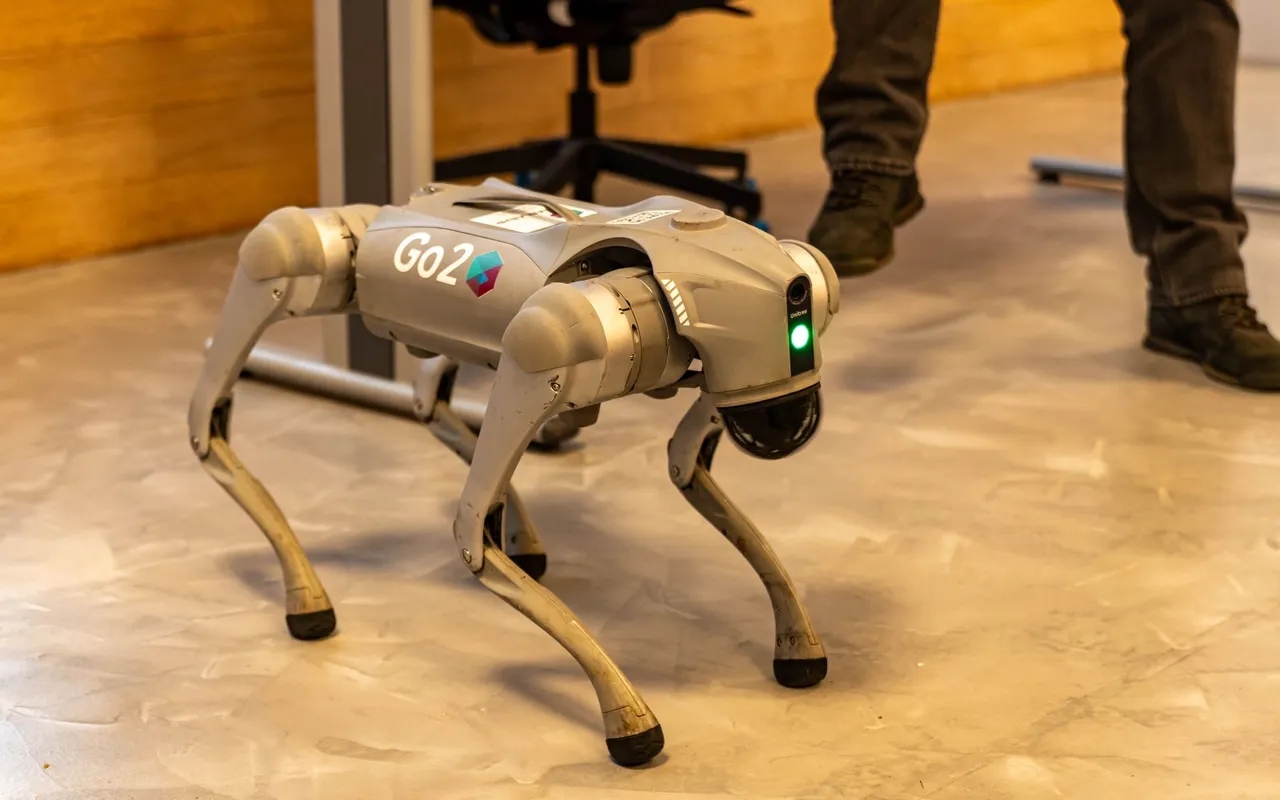
Les performances varient aussi énormément d'un modèle à l'autre. Les plateformes issues de Boston Dynamics, comme Spot, sont parmi les références les plus documentées pour les usages professionnels en extérieur. Des constructeurs, notamment en Chine, proposent désormais des alternatives plus accessibles avec des capacités comparables sur terrain standard.
Quel est le prix d'un robot chien ?
Le prix d'un robot chien quadrupède destiné à un usage professionnel sur terrain extérieur se situe généralement entre 20 000 et 80 000 euros selon les équipements embarqués. Cette fourchette inclut les modèles robustes capables d'opérer en conditions réelles. Les versions grand public ou éducatives, beaucoup plus légères et moins autonomes, peuvent descendre sous les 3 000 euros, mais elles ne sont pas conçues pour les terrains accidentés.
Le robot Aibo de Sony est un cas particulier : il s'agit d'un robot compagnon à vocation domestique, vendu autour de 2 000 à 3 000 euros selon les marchés. Son usage est strictement intérieur. Il ne peut pas évoluer sur des surfaces irrégulières et n'est pas équipé pour l'extérieur. Comparer Aibo à un robot quadrupède industriel, c'est comparer une citadine à un véhicule tout-terrain : les deux ont quatre roues, mais pas le même objectif.
Les robots quadrupèdes sont-ils dangereux pour les humains ?
La question revient régulièrement dans le débat public. Un robot quadrupède peut peser entre 15 et 50 kg selon les modèles, et ses articulations développent des forces importantes. Un contact non anticipé avec un opérateur peut provoquer des blessures, surtout dans un environnement confiné ou lors d'une chute de la machine.
Cela dit, les robots quadrupèdes déployés en milieu professionnel intègrent des systèmes de détection de présence humaine et des modes d'arrêt d'urgence. Les normes de sécurité pour ces plateformes mobiles autonomes sont en cours de consolidation dans plusieurs pays. Le risque n'est pas nul, mais il est comparable à celui de tout équipement industriel motorisé. La cohabitation entre humains et robots sur un chantier ou dans une installation industrielle exige des protocoles clairs, pas une interdiction de principe.
De plus en plus d'entreprises évaluent ces plateformes pour des missions d'inspection, de surveillance périmétrique ou de relevé de données sur des sites difficiles d'accès. Le robot est alors un outil de travail, pas un agent autonome livré à lui-même.
Pourquoi la locomotion quadrupède est-elle plus adaptée aux terrains accidentés que les roues ?
Une roue a besoin d'une surface continue pour avancer. Une patte peut se poser sur un point isolé, contourner un obstacle ou se lever pour franchir une marche. Cette différence fondamentale explique pourquoi les robots quadrupèdes sont plus efficaces dans des environnements non structurés, là où les robots à roues ou à chenilles atteignent rapidement leurs limites.
Les algorithmes de planification de pas calculent en permanence les points d'appui disponibles et sélectionnent la séquence de mouvement la plus stable. Plus le terrain est irrégulier, plus ce calcul est coûteux en ressources. Les progrès récents en apprentissage par renforcement permettent aux robots de traverser des terrains qu'ils n'ont jamais vus en simulation, en généralisant des comportements appris. Un robot quadrupède moderne peut même récupérer seul après un déséquilibre partiel, ce qui était impossible il y a une dizaine d'années.
Quels sont les usages réels de ces machines en extérieur ?
L'inspection d'infrastructures est l'un des cas d'usage les plus documentés : pipelines, centrales électriques, sites miniers, tunnels en construction. Le robot quadrupède peut accéder à des zones dangereuses pour un humain tout en transmettant des données visuelles et thermiques en temps réel. Ces missions tirent directement parti de la capacité du robot chien quadrupède à progresser sur terrain extérieur accidenté sans assistance constante.
La surveillance de périmètre sur des sites industriels ou des installations sensibles est un autre domaine en expansion. Des missions de cartographie 3D dans des bâtiments effondrés ou des zones post-catastrophe sont également menées avec ces plateformes. Dans tous ces cas, le robot n'est pas là pour remplacer un humain dans sa globalité, mais pour intervenir là où envoyer une personne serait risqué ou inefficace.
Comment choisir entre un robot quadrupède professionnel et un modèle grand public ?
La frontière entre les deux catégories est nette sur le plan technique. Un modèle grand public ou éducatif est généralement conçu pour des surfaces lisses, avec une autonomie de batterie limitée et une résistance mécanique adaptée à un usage intérieur. Il peut constituer une bonne introduction à la robotique quadrupède, mais il ne faut pas lui demander de franchir des gravats ou de résister à la pluie.
Un modèle professionnel, à l'inverse, est certifié pour des conditions climatiques variées, dispose d'une indice de protection contre la poussière et l'eau, et embarque des capteurs permettant une navigation autonome sur terrain extérieur accidenté. Le choix dépend donc entièrement de l'usage prévu. Pour une mission d'inspection sur un site industriel, investir dans une plateforme robuste est incontournable. Pour un projet de recherche ou une démonstration pédagogique, un modèle plus accessible suffit largement.